ZTL TECH は Zintilon になりました。新たなスタートを切るために、名前とロゴを更新しました。 今すぐチェック
ロボット産業向け高精度ジョイント部品CNC加工
ロボット関節は、ロボットアームの各部の動きと回転を制御する微細な機械部品です。Zintilonは、CNC加工による高精度ロボット関節部品の加工を専門としており、高度な高精度多軸加工技術を駆使した大規模なCNC加工により、高いベアリング同心度、ギア噛み合い品質、低バックラッシュを実現し、高い位置決め精度を実現しています。
- 複雑なジョイントハウジング加工とシャフト。
- ±0.0002インチまでの厳しい公差
- 精密ボーリング、旋削、ギアインターフェース加工。
- ラピッドプロトタイピングと本格生産を重視。
- ISO 9001 認証を取得したロボット製造。

多くのお客様から信頼されています 15,000以上の企業
なぜ合資会社なのか
ジンティロンを選択

生産性の向上
エンジニアは、未熟なサプライ チェーンや社内のサプライ チェーン人員不足に悩まされることがなくなり、時間を節約して部品を迅速に入手できます。

10倍厳しい許容範囲
Zintilon は、+/- 0.0001 インチという厳しい許容誤差で部品を加工することができ、他の主要サービスと比較して 10 倍の精度を実現しています。

世界クラスの品質
Zintilon は、認定登録機関によって ISO9001 品質基準に準拠していることが検証された医療用部品を大手航空宇宙企業に提供しています。
試作から量産まで
Zintilonは、産業オートメーション、協働ロボット、研究用ロボットのプロジェクトにおいて、ロボット関節部品やその他の回転機構部品のCNC加工を提供しています。


プロトタイプジョイントコンポーネント
ロボット関節部品の高品質なプロトタイプは、最終設計に合致するプロトタイプを作成する上で非常に重要です。実機生産前に、プリロードテスト、ギアのバックラッシュチェック、スムーズな回転チェックを実施します。
キーポイント:
キーポイント:
- スムーズな高速プロトタイピング。
- 厳しい公差(±0.0002インチ)
- デザイン、モーション、マテリアルを早期にテストします。

EVT – エンジニアリング検証テスト
関節部品の迅速な試作により、必要な回転精度とトルク伝達を確保します。問題を早期に発見することで、ロボットの本格的な製造への移行プロセスを円滑に進めることができます。
キーポイント:
キーポイント:
- プロトタイプの機能をテストします。
- 迅速な設計反復
- 必ず準備を整えてください。

DVT – 設計検証テスト
大量生産に入る前に、設計の精度と最高の動作の滑らかさを確保し、さまざまな材料とベアリング構成のジョイント コンポーネントの寸法精度と機能性を確認します。
キーポイント:
キーポイント:
- 設計の整合性と正確性を確認します。
- さまざまな素材や設定を試してみてください。
- 実稼働環境へのパフォーマンスの準備を保証します。

PVT – 生産検証テスト
均一性と効率性を維持するために、本格的な生産の前にジョイント部品の大量生産を確認し、製造上の問題点を特定します。
キーポイント:
キーポイント:
- 巨大な生産能力をテストします。
- プロセスの障害を早期に特定して修正します。
- 部品の品質を維持します。

量産
スケール ロボット製造業者およびオートメーション インテグレーターに、信頼性の高い回転精度と時間どおりの納品により、高精度かつ高速に、高品質の最終用途ロボット ジョイント コンポーネントを大規模に製造します。
キーポイント:
キーポイント:
- 反復的かつ大規模な製造。
- 工業グレード品質の機械加工。
- 迅速な回転と品質管理。

簡素化された調達
共同産業
当社のロボット産業部品製造能力は、多くの上場企業によって実証されています。当社は、チタン合金、アルミニウム合金を含むロボット部品のさまざまな製造プロセスと表面処理を提供しています。
ロボットコンポーネントの探索
強度、安定性、そしてシームレスな動作を実現するために設計された、精密CNC加工によるロボット部品のフルラインナップをご覧ください。ロボットアーム、ジョイント、アクチュエーター、フレーム、エンドエフェクター用の部品は、いずれも現代の自動化システムやロボットシステムにおいて、高い精度、再現性、そして性能を保証するために製造されています。
ロボットジョイント加工能力
高精度ジョイント部品CNC加工は、ロボット産業のニーズに応えるため、高精度加工、CNC旋盤、多軸加工設備、そして熟練した精密加工士チームを擁しています。ショルダージョイントハウジングから、クロスローラーベアリングとハーモニックドライブインターフェースを統合した手首回転アセンブリまで、あらゆる部品がゼロバックラッシュ動作、精密な軸調整、そして長期的な再現性を実現するように設計されています。
当社のサービスには、CNCボーリング、旋削、ギア切削、ベアリングシート仕上げにおける精度管理が含まれており、偶発的な回転精度とトルク伝達を確保するとともに、振れ検査および予圧検査サービスも提供しています。ジョイントの各部品は、アルミニウム合金(7075-T6、6061-T6)、合金鋼(4140、4340)、ステンレス鋼(17-4 PH)、またはチタン(Ti-6Al-4V)で製造されており、周期的な負荷や連続運転においても優れた剛性と耐疲労性を発揮します。
当社のサービスには、CNCボーリング、旋削、ギア切削、ベアリングシート仕上げにおける精度管理が含まれており、偶発的な回転精度とトルク伝達を確保するとともに、振れ検査および予圧検査サービスも提供しています。ジョイントの各部品は、アルミニウム合金(7075-T6、6061-T6)、合金鋼(4140、4340)、ステンレス鋼(17-4 PH)、またはチタン(Ti-6Al-4V)で製造されており、周期的な負荷や連続運転においても優れた剛性と耐疲労性を発揮します。


航空宇宙
材料と仕上げ

材料
当社は金属、プラスチック、複合材料など幅広い材料を取り揃えております。
フィニッシュ
当社は、滑らかな表面またはテクスチャのある表面を必要とする用途において、部品の耐久性と美観を向上させる優れた表面仕上げを提供します。


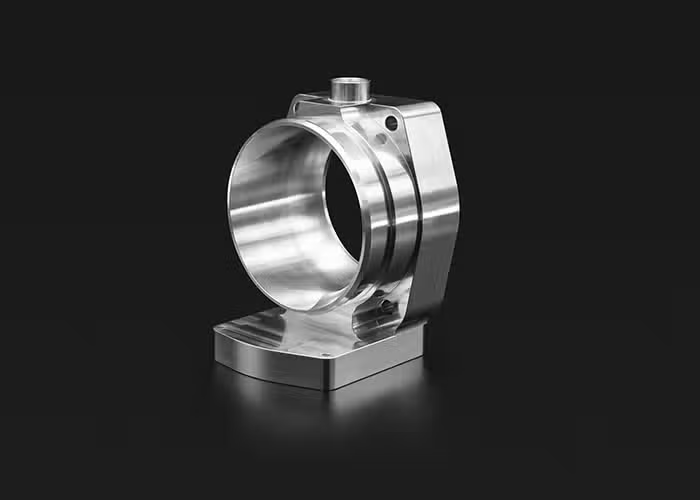
高精度ジョイント部品の材料
ジョイント部品加工CNC工作機械工場では、幅広い材料に対応しています。50種類以上の工業用金属と精密合金を保有し、安定した精度と工業品質基準に基づいたラピッドプロトタイピングと高精度回転機構の製造を支援します。



一緒に素晴らしいものを作りましょう
FAQ: ロボット用途向け高精度ジョイント
ロボット関節部品は、精密に機械加工された回転関節または回転式関節である機械部品であり、ロボットリンク間の角度運動を制御できます。このような重要なアセンブリには、ベアリング、モーター、減速機、エンコーダーを搭載し、回転軸の非常に精密な形状を維持するジョイント ハウジング、このようなアセンブリの出力シャフトとフランジがギア減速を介してモーターと次のアーム セグメントの間でトルクを伝達する、ラジアルまたはアキシャル スラックなしで容易に回転できるようにタイトなボア寸法と同心度を備えたベアリング シートとリテーナー、ゼロ バックラッシュで動力を伝達するためにタイトな歯配置を備えたハーモニック ドライブ取り付けインターフェイス、最小限の厚さで高いモーメント荷重を支えるクロス ローラー ベアリング シート、エンコーダー取り付け規定があります。産業用途では、ジョイント アセンブリは、+0.01 度未満の角度位置決めと回転再現性、数百万サイクル後でも +0.005 度未満の回転繰り返し精度、双方向の位置決めを提供する 3 アーク分未満の最小バックラッシュ、
すべての材料は、ロボット関節部品に独自の利点をもたらします。 アルミニウム合金 7075-T6(高強度)や 6061-T6(汎用関節)などのアルミニウム合金は、回転慣性を低減して加速を速める優れた強度対重量比、複雑な形状や精密な機能を切削する優れた機械加工性、熱を迅速かつ容易に放散する高い熱伝導性、最大 50 キログラムのペイロードを持つ小型から中型のロボットに適した剛性、協働ロボットや軽工業アプリケーションを製造するためのコスト効率の高い材料を提供します。 4140 や 4340 などの合金鋼は、200 キログラムを超えるペイロードを持つ大型産業用ロボットで最適な強度と剛性、ベアリングとギアのインターフェースでの高い耐摩耗性、100 億回転を超える高サイクル用途での高い疲労強度、ギアの歯とベアリングレースの表面硬化における優れた全焼硬化ステンレス鋼17-4 PHは、食品加工、医薬品製造、クリーンルームにおける耐腐食性、析出硬化による高強度、精密機器近傍での非磁性、医療・外科用ロボットにおける生体適合性を提供します。チタンTi-6Al-4Vは、航空宇宙用途や協働ロボット用途において最高の強度対重量比、過酷な化学環境下における優れた耐腐食性、熱処理用途における高温安定性、そしてサイクルタイムが重要となる高速ピックアンドプレース用途における低慣性を実現します。
ジョイント部品の製造には、0.0001 インチ以内の真円度と 16 Ra マイクロインチ未満の表面仕上げを必要とする精密ベアリングジャーナルを備えた出力シャフトの CNC 旋削、複雑な取り付け機能と内部ポケットを備えたジョイントハウジング本体を単一のセットアップで加工するための多軸 CNC フライス加工、複数のベアリング位置にわたって 0.0002 インチ以内の同心度を維持する共軸ベアリングボアの精密ボーリングとラインボーリング、精密な歯形を持つ一体型ピニオンとギアインターフェースのホブ加工とギアフライス加工を含むギア切削、軽量アルミニウムハウジングの高精度取り付けねじのためのねじフライス加工とねじ研削、精密な歯間隔とプロファイルを必要とするトルク伝達インターフェースのスプライン切削、シャフトとハブの接続のためのキー溝ブローチ加工またはフライス加工、特殊な駆動インターフェースのためのポリゴン旋削、ジョイント軸を通るケーブル配線を可能にする中空シャフトのクロスドリリングとガンドリリング、寸法歪みのない必要な材料特性を達成するために、全焼、表面硬化、応力緩和などの熱処理を行います。
当社では、ベアリングのボア径とシャフトジャーナルの許容誤差を常時わずか ±0.0002 インチに抑え、取り付け面の垂直度はわずか ±0.0003 インチ、ベアリングの肩部はわずか ±0.0005 インチに抑えています。これにより、ジョイントの中心が 0.005 度の誤差範囲内で高い角度再現性で配置されることが保証されます。
はい、当社には、ジョイント設計の検証と動作テストのためのラピッドプロトタイピング、カスタム ロボットの設計と特別な自動化システムのための少量生産、製品ライン全体にわたる標準化されたジョイント モジュールを製造するためのロボット OEM のための大量生産、座標測定機による完全な寸法検査、回転テーブル、精密インジケータによるベアラの振れ測定、特別な計測機器によるギア歯の検証、設計要件を超える回転精度、トルク容量、および耐用年数を提供するための各生産レベルでの材料認証など、柔軟な製造能力があります。
はい、もちろんです。すべての部品はISO 9001認証の品質管理システムに基づいて製造されており、業界のロボット工学基準、寸法および材料仕様(硬度要件や熱処理記録など、お客様固有の要件を含む)への完全な準拠、自動車や半導体ウェーハ処理システムの製造における極めて重要な部品のトレーサビリティ、そしてロボットの位置決め性能に直接関係する航空宇宙産業におけるジョイント位置の追跡可能性、そして医療機器の製造品質を保証するものです。
当社は航空宇宙の要件に合わせた包括的な仕上げソリューションを提供します。
陽極酸化処理(タイプIIおよびタイプIII)
耐食性のための不動態化
空気力学的表面の精密研磨
カスタム保護コーティングと熱バリア
陽極酸化処理(タイプIIおよびタイプIII)
耐食性のための不動態化
空気力学的表面の精密研磨
カスタム保護コーティングと熱バリア
リードタイムは、ご注文の複雑さと数量によって異なります。中程度の機能を持つ標準ジョイントハウジングとシャフトは通常10~15営業日で完成しますが、マルチベアリングジョイントの組み立て、ギア切削、精密研削には4~5週間かかります。動作検証とトルク試験のための試作には、材料の入手状況と熱処理条件を考慮し、最低7~10日間の試作運転が必要となる場合があります。お見積もりの際に、詳細な生産計画をご提示いたします。
はい。当社の高度な精密機械加工技術と適切なベアリングおよび減速機の選定を組み合わせることで、バックラッシュが1分未満のジョイントアセンブリを製造し、精密組立・検査ロボットの製造に活用できます。当社は、精密ベアリングプリロード装置、精密スペーサー、シムポケットを備えたハウジングを加工し、噛み合い精度を保証する歯形を持つハーモニックマウントドライブインターフェースを製造し、クロスローラーベアリングを組み込むことで高い剛性と低遊びを実現し、高精度研磨出力フランジで最高の再現性を実現しています。これにより、ロボット設計者は、電子機器組立、光学検査、精密ディスペンシング、外科用ロボットなど、位置決めの再現性とロストモーションのない直接動作が不可欠な分野において、0.02ミリメートル以内の位置決め精度を実現できます。
精密CNC製造は、様々な側面において性能面で実証可能なメリットをもたらします。高精度なベアリングボアの同心度により、ジョイントアセンブリのあらゆる側面において回転軸が完全に位置合わせされた状態が保証されます。振動につながるラジアル振れ、ベアリングの摩耗、そして運動連鎖全体で複合してエンドエフェクタの精度に影響を与える位置誤差といった問題も発生しません。正確なベアリングシート寸法はベアリングのプリロードを制御し、理想的な荷重分散と剛性を実現することで、モーターの電流と発熱を増加させる不当な摩擦を回避します。シャフトジャーナルの真円度と表面仕上げを適切に管理することで、ベアリング内の摩擦を低減し、360度連続回転またはロボットジョイントに共通する限られた角度動作において、ベアリングが軸上で自由に回転することを可能にします。正確なギアインターフェースサイズは、3分角未満の低バックラッシュで正確な歯のかみ合いを実現します。これは、アプローチ方向が最終位置に影響を与える組み立て工程や溶接工程における双方向位置決めに不可欠です。ベアリングボアと取り付け面の垂直性を維持することで、ジョイント軸が他のリンクと運動学的設計パラメータに従って整合し、誤差の蓄積を回避します。高精度なエンコーダ取り付け面により、角度フィードバックはシャフト位置と等しくなります。エンコーダ分解能は通常17~20ビットで、位置フィードバック分解能は0.01度未満です。ポケット加工と軽量化による材料抽出により回転慣性が減少し、ねじり剛性を損なうことなく加速とサイクルレートが向上します。材料は応力緩和処理と最適な熱処理が施されているため、長年の使用においても寸法変化が一定に保たれ、校正精度が維持されます。ベアリングは、精密に機械加工されたシール溝を備えた密閉ベアリングキャビティで保護されており、汚染を防ぎ、埃っぽい製造施設でも耐用年数を 50,000 時間以上に延ばします。また、ベアリングの一貫した製造品質により、生産ライン上の複数のロボット間で予測可能なジョイント パフォーマンスと、角度動作のパフォーマンスを予測する機能、10 ~ 500 Nm のトルクを伝達する機能が提供され、製造操作で 10 万回以上の回転ステップなどの非常に高い信頼性が実現され、0.01 度の範囲内の角度位置決め精度と再現性が達成されます。
他に質問は?
Latest Blog Posts

製造性と精度を考慮した適切な半径の選び方
2026 年 7 月 13 日

フィレットと面取りの選び方
2026 年 7 月 13 日

機械加工部品設計における干渉嵌め合いの仕組み
2026 年 7 月 08 日